

- LX OM
- LIX OM
- LVIII OM
- LVII OM
- LVI OM
- LV OM
- LIV OM
- LIII OM
- LII OM
- LI OM
- L OM
- XLIX OM
- XLVIII OM
- XLVIII OM - I etap
- XLVIII OM - I - Zadanie 1
- XLVIII OM - I - Zadanie 2
- XLVIII OM - I - Zadanie 3
- XLVIII OM - I - Zadanie 4
- XLVIII OM - I - Zadanie 5
- XLVIII OM - I - Zadanie 6
- XLVIII OM - I - Zadanie 7
- XLVIII OM - I - Zadanie 8
- XLVIII OM - I - Zadanie 9
- XLVIII OM - I - Zadanie 10
- XLVIII OM - I - Zadanie 11
- XLVIII OM - I - Zadanie 12
- XLVIII OM - II etap
- XLVIII OM - III etap
- XLVIII OM - I etap
- XLVII OM
- XLVI OM
- XLV OM
- XLIV OM
- XLIII OM
- XLII OM
- XLI OM
- XL OM
- XXXIX OM
- XXXVIII OM
- XXXVIII OM - I etap
- XXXVIII OM - I - Zadanie 1
- XXXVIII OM - I - Zadanie 2
- XXXVIII OM - I - Zadanie 3
- XXXVIII OM - I - Zadanie 4
- XXXVIII OM - I - Zadanie 5
- XXXVIII OM - I - Zadanie 6
- XXXVIII OM - I - Zadanie 7
- XXXVIII OM - I - Zadanie 8
- XXXVIII OM - I - Zadanie 9
- XXXVIII OM - I - Zadanie 10
- XXXVIII OM - I - Zadanie 11
- XXXVIII OM - I - Zadanie 12
- XXXVIII OM - II etap
- XXXVIII OM - III etap
- XXXVIII OM - I etap
- XXXVII OM
- XXXVII OM - I etap
- XXXVII OM - I - Zadanie 1
- XXXVII OM - I - Zadanie 2
- XXXVII OM - I - Zadanie 3
- XXXVII OM - I - Zadanie 4
- XXXVII OM - I - Zadanie 5
- XXXVII OM - I - Zadanie 6
- XXXVII OM - I - Zadanie 7
- XXXVII OM - I - Zadanie 8
- XXXVII OM - I - Zadanie 9
- XXXVII OM - I - Zadanie 10
- XXXVII OM - I - Zadanie 11
- XXXVII OM - I - Zadanie 12
- XXXVII OM - II etap
- XXXVII OM - III etap
- XXXVII OM - I etap
- XXXVI OM
- XXXV OM
- XXXIV OM
- XXXIII OM
- XXXIII OM - I etap
- XXXIII OM - I - Zadanie 1
- XXXIII OM - I - Zadanie 2
- XXXIII OM - I - Zadanie 3
- XXXIII OM - I - Zadanie 4
- XXXIII OM - I - Zadanie 5
- XXXIII OM - I - Zadanie 6
- XXXIII OM - I - Zadanie 7
- XXXIII OM - I - Zadanie 8
- XXXIII OM - I - Zadanie 9
- XXXIII OM - I - Zadanie 10
- XXXIII OM - I - Zadanie 11
- XXXIII OM - I - Zadanie 12
- XXXIII OM - II etap
- XXXIII OM - III etap
- XXXIII OM - I etap
- XXXII OM
- XXXI OM
- XXX OM
- XXIX OM
- XXVIII OM
- XXVII OM
- XXVI OM
- XXV OM
- XXIV OM
- XXIII OM
- XXII OM
- XXI OM
- XX OM
- XIX OM
- XVIII OM
- XVII OM
- XVI OM
- XV OM
- XIV OM
- XIII OM
- XII OM
- XI OM
- X OM
- IX OM
- VIII OM
- VII OM
- V OM
- VI OM
- IV OM
- III OM
- II OM
- I OM
- Skład komitetów Olimpiady
- Zawody stopnia I (przygotowawcze)
- Zadania z pierwszej olimpiady matematycznej
- I OM - B
- I OM - B - Zadanie 1
- I OM - B - Zadanie 2
- I OM - B - Zadanie 3
- I OM - B - Zadanie 4
- I OM - B - Zadanie 5
- I OM - B - Zadanie 6
- I OM - B - Zadanie 7
- I OM - B - Zadanie 8
- I OM - B - Zadanie 9
- I OM - B - Zadanie 10
- I OM - B - Zadanie 11
- I OM - B - Zadanie 12
- I OM - B - Zadanie 13
- I OM - B - Zadanie 14
- I OM - B - Zadanie 15
- I OM - B - Zadanie 16
- I OM - B - Zadanie 17
- I OM - B - Zadanie 18
- I OM - B - Zadanie 19
- I OM - B - Zadanie 20
- I OM - I etap
- I OM - II etap
- I OM - III etap
- I OM - B
Olimpiady Matematyczne

Matematyka jest drzwiami i kluczem do nauki.
Roger Bacon
Komentarz
V OM - III - Zadanie 3
Jednorodną tarczę kołową zawieszono w położeniu poziomym na sznurze uczepionym w jej środku  . W trzech różnych punktach
 ,
 ,
 brzegu tarczy położono ciężary
 ,
 ,
 , po czym tarcza pozostała w równowadze. Obliczyć kąty
 ,
 i
 .
Rozwiązanie
Ponieważ tarcza po umieszczeniu ciężarów pozostała w równowadze, więc wypadkowa sił równoległych , , przechodzi przez punkt (rys. 41). Z trzech kątów , , rozważanych w jednakowym kierunku obrbtu przynajmniej dwa są mniejsze od  , gdyż suma wszystkich trzech wynosi
 ; niech np.
 . Wypadkowa sił i zaczepionych w punktach i przechodzi przez pewien punkt
 odcinka
 ; zatem punkt jest punktem przecięcia brzegu tarczy z półprostą
 i każdy z kątów , jest również mniejszy od .
Wiadomo ze statyki, że położenie punktu określa równość
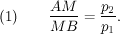 |
W trójkątach  i
 jest
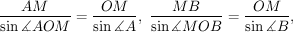 |
a że  , więc z powyższych równości wynika, że
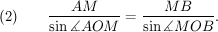 |
Z równości (1) i (2) otrzymujemy
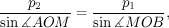 |
a ponieważ 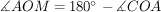 ,
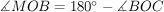 , więc
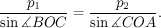 |
Analogiczne równości zachodzą dla pozostałych par szukanych kątów, zatem
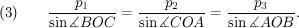 |
Z równości (3) można już wyznaczyć kąty , i . Istotnie niech 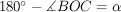 ,
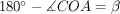 ,
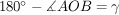 ; ponieważ
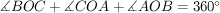 , wobec czego
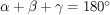 , a równości (3) przybierają postać
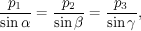 |
więc  ,
 ,
 są kątami trójkąta o bokach , , . Kąty te możemy obliczyć stosując do owego trójkąta twierdzenie cosinusów, kąty zaś , , obliczymy jako dopełnienia kątów , , do . W ten sposób otrzymujemy
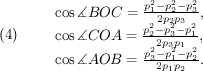 |
Ponieważ każdy z poszukiwanych kątów zawiera się między  i , więc wzory (4) wyznaczają te kąty w sposób jednoznaczny.
Uwaga. Zgodnie z treścią zadania przyjęliśmy w powyższym rozwiązaniu, że po umieszczeniu ciężarów , , tarcza pozostała w równowadze. Powstaje pytanie, czy ciężary , , mogą mieć dowolne wartości, tzn. czy dowolnie obrane ciężary , , można tak umieścić w trzech różnych punktach tarczy, że tarcza pozostanie w równowadze? Łatwo spostrzec, że tak nie jest. W powyższym rozumowaniu okazało się bowiem, że liczby , , wyrażają długości boków trójkąta, muszą one zatem spełniać nierówności
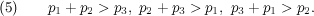 |
Wykażemy, że warunki konieczne (5) są zarazem dostateczne. Przypuśćmy, że liczby , , spełniają warunki (5). Wówczas istnieje trójkąt o bokach , , . Jeśli kątami tego trójkąta są , , , to możemy wyznaczyć na brzegu tarczy trzy różne punkty, , , w ten sposób, że 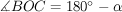 ,
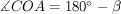 ,
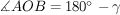 , gdyż
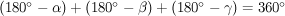 . Kąty , , spełniają wówczas równania (3). Umieśćmy w punktach , , ciężary , , ; dowiedziemy, że tarcza będzie wówczas w równowadze. Ponieważ każdy z kątów , , jest mniejszy od , więc przedłużenie promienia
 przecina bok trójkąta w pewnym punkcie . W takim razie zachodzi równość (2), a ponieważ , , więc
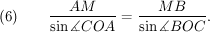 |
Z równości (6) i (3) wynika, że
 |
punkt jest zatem punktem zaczepienia wypadkowej sił równoległych i zaczepionych w punktach i . Ponieważ ta wypadkowa ma wartość  , więc trzeba jeszcze tylko dowieść, że punkt jest punktem zaczepienia wypadkowej sił równoległych i zaczepionych odpowiednio w punktach i . Otóż z równości (3) wynika, że
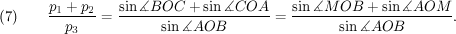 |
Stosując twierdzenie sinusów do trójkątów ,  i mamy
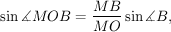 |
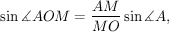 |
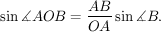 |
Podstawiając te wartości do równania (7) i uwzględniając że , 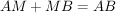 ,
 otrzymujemy
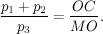 |
Równość ta dowodzi, że istotnie wypadkowa sił równoległych i przyłożonych w punktach i przechodzi przez punkt . A zatem wypadkowa sił równoległych , , przyłożonych odpowiednio w punktach , , przechodzi przez punkt , czego mieliśmy dowieść.
 Wersja do wydruku
