


Dowieść, że jeżeli  jest liczbą naturalną większą od
 , to
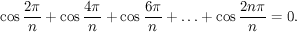 |
\spos{1} Weźmy pod uwagę wektorów jednostkowych 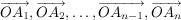 tworzących z osią
 odpowiednio kąty
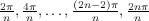 (rys. 29). Niech sumą tych wektorów będzie pewien wektor

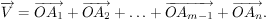 |
Możemy sobie na przykład wyobrazić, że wektory 
 są siłami działającymi na punkt
 , a jest wypadkową tych sił.
Rozłóżmy każdy z wektorów oraz wektor na dwie składowe (rzuty) w kierunku osi i  . Miarami składowych wektora na te osie są odpowiednio liczby
 i
 , miarami składowych wektora niech będą liczby
 i
 . Wówczas
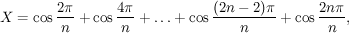 |
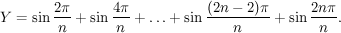 |
Obróćmy układ wektorów dokoła punktu o kąt  ; kąt ten jest mniejszy od kąta pełnego
 , ponieważ
 . O tenże kąt obróci się wówczas suma tych wektorów, czyli wypadkowy wektor
 . Lecz łatwo zauważyć, że po obrocie otrzymujemy układ tych samych wektorów, gdyż wektor
 przejdzie na wektor
 , na
 itd., wreszcie
 na
 , a na . Jeśli zaś układ wektorów po obrocie jest ten sam, co przed obrotem, to również wektor wypadkowy po obrocie musi być tym samym wektorem wypadkowym , co przed obrotem. Wektor nie zmienia się więc, gdy go obrócimy dokoła o kąt mniejszy od . Taką własność ma tylko wektor zerowy, tj. wektor redukujący się do punktu . Obie składowe tego wektora są wobec tego równe zeru, czyli
 ,
 . Dowód twierdzenia został przeprowadzony; uzyskaliśmy przy tym jednocześnie nowy dowód wzoru z zadania 10.
Rozumowanie powyższe można zmodyfikować, a mianowicie zamiast obrotu układu wektorów rozważać symetrie tego układu. Łatwo zauważyć, że prosta jest osią symetrii figury utworzonej z wektorów 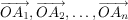 . Dwusieczna kąta między wektorami i jest również osią symetrii tej figury. Są to dwie różne osie symetrii, gdyż
 . Te same osie symetrii musi mieć wektor wypadkowy układu wektorów . Ponieważ wektor różny od zera ma tylko jedną oś symetrii, przeto
 , c. n. d. W ten sposób rozwiązał zadanie jeden z zawodników IX Olimpiady.
W przeprowadzonym dowodzie korzystaliśmy z następującego twierdzenia o wektorach: Jeżeli wektor jest sumą wektorów  , to miara (patrz Zadania z Olimpiad Matematycznych, Warszawa 1956, PZWS, zadanie nr 66.) rzutu (składowej) wektora na dowolną oś rzutów równa się sumie miar rzutów wektorów na tę samą oś.
Niech na przykład 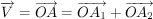 (rys. 30) i niech
 oznaczają miary rzutów wektora na osie i , czyli współrzędne punktu
 w układzie
 , a
 i
 odpowiednio miary rzutów wektorów
 i
 na te osie.
Wówczas (rys. 30)
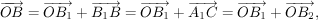 |
zatem
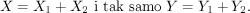 |
Stosując łatwe rozumowanie indukcyjne, uogólniamy te wzory natychmiast na przypadek dowolnej ilości składników.
Uwaga. Jeżeli układ wektorów (rys. 29) obrócimy dokoła punktu o dowolny kąt  , to ich suma pozostanie oczywiście równa zeru. Stąd otrzymujemy następujące uogólnienie twierdzeń zadania 10 i zadania 21:
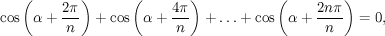 |
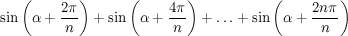 |
dla każdego naturalnego i dowolnego .
Uwaga. Posługując się liczbami zespolonymi, można sumę cosinusów  i sumę sinusów
 wielokrotności (
 ) obliczyć jednocześnie. Obliczamy mianowicie
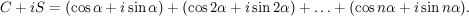 |
Według wzoru Moivre'a
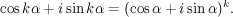 |
Niech 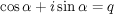 , wówczas
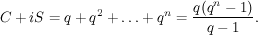 |
Otóż
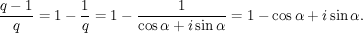 |
Stąd
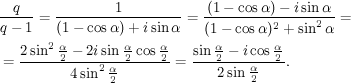 |
Zatem
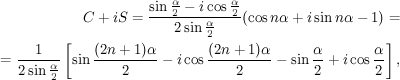 |
wobec czego
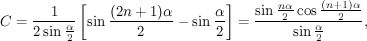 |
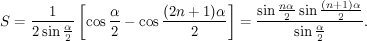 |